BMW Physical AI: Werk Landshut entwickelt Software für humanoide Roboter
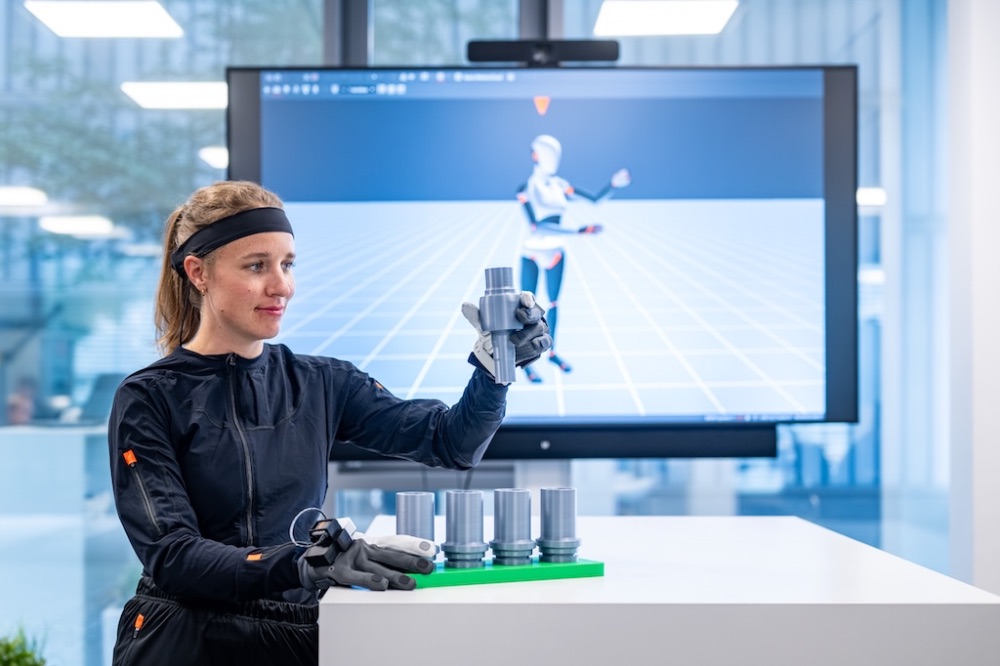
BMW setzt auf Physical AI: Werk Landshut entwickelt das Software-Gehirn für humanoide Roboter in der Komponentenfertigung
Humanoide Roboter, die nicht nur vorprogrammierte Bewegungen wiederholen, sondern ihre Umgebung wahrnehmen, Situationen bewerten und passende Handlungen ableiten: Was lange nach Zukunftslabor klang, rückt bei der BMW Group näher an die industrielle Praxis. Das BMW Group Werk Landshut übernimmt zentrale Entwicklungsaufgaben für KI-gestützte Robotik in der Komponentenfertigung. Im Mittelpunkt steht dabei nicht die Konstruktion eines einzelnen Roboters, sondern die entscheidende Softwareebene dahinter.
BMW will offene Softwareplattformen, reale Produktionsdaten, Simulationen, Bewegungsplanung und moderne KI-Modelle zu einem modularen Robotik-Ökosystem verbinden. Humanoide Systeme sollen dadurch lernen, Bauteile zu erkennen, Positionen und Zustände zu bestimmen, Bewegungen zu planen sowie Komponenten gezielt zu greifen und zu bewegen. Das Projekt ergänzt die bereits laufenden BMW-Pilotprojekte mit humanoider Robotik in den Werken Leipzig und Spartanburg.
Das Wichtigste in 20 Sekunden
- Das BMW Group Werk Landshut entwickelt Software für Physical AI und humanoide Robotik.
- Im Fokus stehen offene Plattformen, Trainingsdaten, Simulation, Bewegungsplanung und Robotertraining.
- Klassische deterministische Programme werden mit Vision-Language-Action-Modellen kombiniert.
- Roboter sollen sehen, Sprache beziehungsweise Anweisungen verstehen und daraus Handlungen ableiten.
- Produktionsabläufe werden zunächst virtuell simuliert und außerhalb der laufenden Fertigung erprobt.
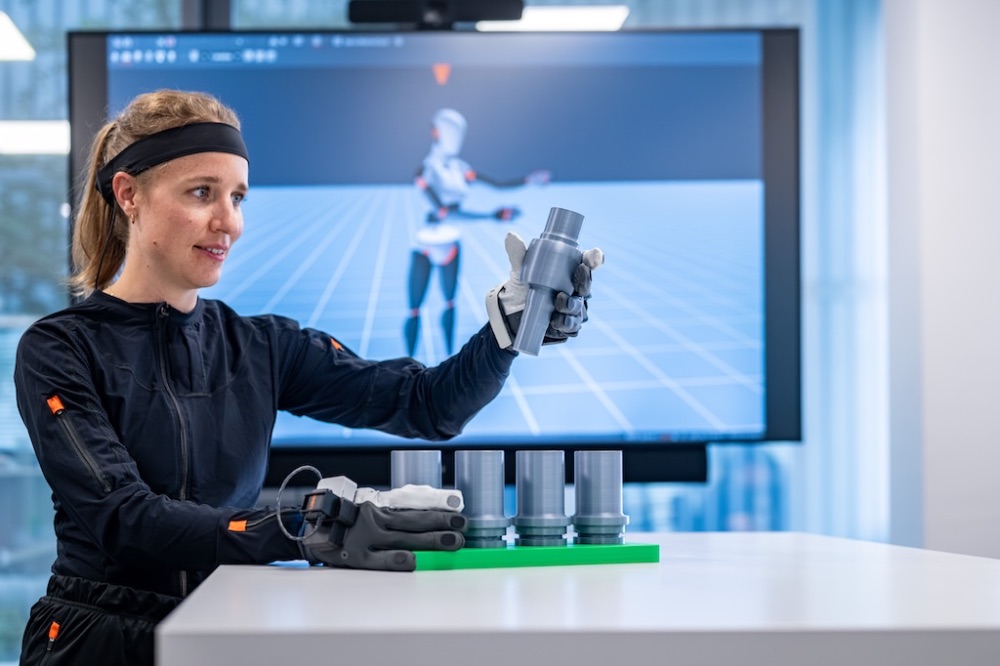
- Menschen führen Tätigkeiten vor; Kameras, Motion-Capture-Anzüge und Datenhandschuhe erfassen die Bewegungen.
- Aus den Demonstrationen entstehen übertragbare Verhaltensmodelle, sogenannte Policies.
- Potenzielle Aufgaben erfordern Flexibilität, Feinmotorik und ein Verständnis der Arbeitsumgebung.
- Athenyx Robotics und die Hochschule Landshut unterstützen das Projekt.
- BMW verfolgt eine schrittweise Skalierung nach technisch und wirtschaftlich belastbarer Erprobung.
Inhaltsverzeichnis
- 1) Was BMW in Landshut entwickelt
- 2) Was Physical AI bedeutet
- 3) Warum das Werk Landshut wichtig ist
- 4) Offener Software-Stack als Grundlage
- 5) Vision-Language-Action-Modelle erklärt
- 6) Reale Daten und Simulation
- 7) Lernen durch Vormachen
- 8) Mögliche Aufgaben der Roboter
- 9) Athenyx Robotics und Hochschule Landshut
- 10) Verbindung zu Leipzig und Spartanburg
- 11) Chancen für die BMW-Produktion
- 12) Offene Fragen und Grenzen
- 13) Bedeutung für den Standort Landshut
- 14) FAQ
- 15) Fazit
1) BMW entwickelt in Landshut Software für humanoide Roboter
Die BMW Group baut ihre Kompetenz im Bereich Physical AI aus und gibt dem Werk Landshut dabei eine zentrale Rolle. Entwickelt werden die technologischen Grundlagen, mit denen KI-gestützte Robotersysteme künftig in der Komponentenfertigung arbeiten könnten. Dazu gehören die Softwarearchitektur, die Gewinnung und Aufbereitung von Trainingsdaten, virtuelle Testumgebungen, Bewegungsplanung und das Training der Systeme.
Der Ansatz ist bemerkenswert, weil BMW nicht bei einem einzelnen Demonstrator stehen bleiben will. Die Software soll modular, offen und skalierbar ausgelegt werden. Perspektivisch könnten erlernte Fähigkeiten über mehrere Robotermodelle und verschiedene industrielle Anwendungsfälle hinweg nutzbar sein. Damit verschiebt sich der Blick vom spektakulären Roboter-Prototypen auf die weniger sichtbare, aber strategisch wichtigere Frage: Wie entsteht eine wiederverwendbare Intelligenzschicht für die Fabrik?
Die fünf Entwicklungsfelder in Landshut
- Softwareplattform: modularer Unterbau für unterschiedliche Roboter und Aufgaben.
- Trainingsdaten: reale Produktionsdaten erfassen, strukturieren und verfügbar machen.
- Simulation: Arbeitsabläufe virtuell testen, bevor Hardware in die Produktion kommt.
- Bewegungsplanung: sichere und effiziente Bewegungsfolgen berechnen.
- Robotertraining: Fähigkeiten aus Demonstrationen und KI-Modellen entwickeln.
2) Was bedeutet Physical AI in der Automobilproduktion?
Physical AI beschreibt künstliche Intelligenz, die nicht nur Texte, Bilder oder Daten verarbeitet, sondern in der realen Welt wahrnimmt und handelt. Ein solches System muss seine Umgebung über Sensoren erfassen, relevante Objekte erkennen, räumliche Beziehungen verstehen, eine Handlung planen und diese anschließend über einen Roboterkörper ausführen.
In einer Fabrik ist diese Aufgabe erheblich anspruchsvoller als in einer kontrollierten Vorführung. Bauteile können unterschiedlich liegen, Behälter können teilweise gefüllt sein und Menschen oder Transportmittel können den Arbeitsraum verändern. Ein Roboter muss deshalb nicht nur wissen, welche Bewegung grundsätzlich vorgesehen ist. Er muss auch erkennen, ob die aktuelle Situation zur gelernten Aufgabe passt und wie er auf Abweichungen reagieren soll.
Genau hier liegt der Unterschied zu vielen klassischen Industrierobotern. Diese sind bei wiederholbaren Aufgaben extrem schnell und präzise, arbeiten aber häufig in klar definierten Zellen mit festen Positionen und programmierten Bewegungsbahnen. Humanoide Systeme versprechen mehr Flexibilität in Umgebungen, die ursprünglich für Menschen gestaltet wurden. Sie sollen jedoch klassische Roboter nicht pauschal ersetzen. Ihr möglicher Vorteil liegt vor allem bei wechselnden, kleinteiligen und schwer vollständig zu automatisierenden Tätigkeiten.
3) Warum das BMW Group Werk Landshut zum Entwicklungsstandort wird
Landshut ist das weltweit größte Komponentenwerk der BMW Group. Rund 3.800 Beschäftigte fertigen dort eine außergewöhnlich breite Palette: Motoren-, Fahrwerks- und Strukturbauteile aus Leichtmetallguss, elektrische und elektronische Komponenten, Kunststoffteile für das Exterieur, Carbon-Karosseriebauteile, Cockpit- und Innenausstattungen, Motoren sowie Kardanwellen.
Diese Vielfalt macht das Werk zu einem geeigneten Testfeld. Unterschiedliche Produkte, Materialien, Fertigungsverfahren und Prozessschritte erzeugen zahlreiche Situationen, in denen flexible Automatisierung untersucht werden kann. Erkenntnisse entstehen damit nicht ausschließlich unter idealisierten Laborbedingungen, sondern in unmittelbarer Nähe zu realen industriellen Anforderungen.
Für BMW ist diese Verbindung von Softwareentwicklung und Fertigungspraxis entscheidend. Technisch beeindruckende Fähigkeiten allein reichen nicht aus. Ein System muss im Werk zuverlässig, sicher, wiederholbar und wirtschaftlich arbeiten. Landshut kann mögliche Anwendungen früh prüfen und zugleich beurteilen, ob sie in bestehende Produktionsabläufe passen.
4) Der offene Software-Stack soll Roboter flexibel und skalierbar machen
Ausgangspunkt des Projekts ist eine offene Softwarearchitektur. Sie soll verschiedene Bestandteile der Robotik verbinden und verhindern, dass jede Fähigkeit für jedes Robotermodell vollständig neu entwickelt werden muss. BMW spricht von einem modularen Ökosystem, in dem unterschiedliche Systeme zusammenspielen können.
Dabei kombiniert das Entwicklungsteam zwei Welten: deterministische Programmierung und moderne KI-Modelle. Deterministische Software liefert bei fest definierten Eingaben nachvollziehbare Abläufe und bleibt in sicherheitskritischen Bereichen wichtig. KI-Modelle können dagegen komplexe Wahrnehmungsdaten verarbeiten und flexibler mit Situationen umgehen, die nicht bis in jede Variante vorprogrammiert wurden.
Die Kunst liegt in der sinnvollen Aufgabenteilung. Sicherheitsgrenzen, Freigaben und klar definierte Prozessschritte können regelbasiert abgesichert werden. Wahrnehmung, Objektverständnis und die Auswahl einer passenden Strategie lassen sich durch KI ergänzen. Ein industriell nutzbarer Stack muss beide Ebenen kontrolliert zusammenführen.
| Baustein | Aufgabe im Robotik-System | Nutzen in der Fertigung |
|---|---|---|
| Wahrnehmung | Objekte, Positionen, Zustände und Umgebung erkennen | Umgang mit variierenden Ausgangssituationen |
| Sprach- und Aufgabenverständnis | Anweisungen und Aufgabenziele interpretieren | Einfachere Beschreibung neuer Tätigkeiten |
| Entscheidungslogik | Geeignete Handlung aus der aktuellen Situation ableiten | Flexiblere Reaktion auf Veränderungen |
| Bewegungsplanung | Kollisionsarme und effiziente Bewegungsbahn berechnen | Sicheres Greifen, Bewegen und Ablegen |
| Deterministische Steuerung | Definierte Regeln und Prozessgrenzen einhalten | Nachvollziehbarkeit und reproduzierbare Abläufe |
| Simulation | Aufgaben und Bewegungen virtuell erproben | Weniger Risiko und schnellere Entwicklung |
5) Vision-Language-Action-Modelle: Sehen, verstehen, handeln
Eine Schlüsselrolle spielen sogenannte Vision-Language-Action-Modelle, kurz VLA. Sie verbinden visuelle Informationen, Sprachverständnis und ausführbare Handlungen. Vereinfacht gesagt soll der Roboter nicht nur ein Bild der Umgebung aufnehmen, sondern darin relevante Objekte verstehen, eine Aufgabe in Beziehung zur Situation setzen und eine passende Aktion auswählen.
Ein denkbares Beispiel: Ein Bauteil soll aus einem Behälter genommen und in einer Vorrichtung positioniert werden. Das System muss das richtige Teil identifizieren, dessen Lage und Orientierung bestimmen, eine geeignete Griffposition wählen, Hindernisse berücksichtigen und die Komponente kontrolliert ablegen. Ändert sich die Position des Bauteils, darf nicht der gesamte Ablauf zusammenbrechen.
VLA-Modelle versprechen, solche Fähigkeiten stärker zu generalisieren. Für den industriellen Einsatz genügt jedoch keine statistisch meist richtige Antwort. Die Handlung muss innerhalb klarer Grenzen zuverlässig bleiben. Deshalb ist die Kombination mit Simulation, klassischen Steuerungsmechanismen und stufenweiser Erprobung so wichtig.
6) Reale Produktionsdaten treffen auf virtuelle Fabrik
Leistungsfähige KI braucht passende Trainingsdaten. Das Projektteam in Landshut erfasst deshalb Daten aus realen Produktionsumgebungen und speziellen Testaufbauten. Diese Informationen werden aufbereitet und in Robotersimulationen integriert. Dort können Bewegungsabläufe, Greifvorgänge und Bewegungsplanung virtuell nachgebildet werden.
Die Simulation hat mehrere Vorteile. Varianten lassen sich schneller durchspielen, Fehlversuche gefährden weder Menschen noch Anlagen und die laufende Produktion muss nicht für jeden Entwicklungsschritt unterbrochen werden. Zudem können seltene oder kritische Situationen gezielt erzeugt werden, um das Verhalten des Systems zu prüfen.
BMW sieht einen gestuften Prozess vor: Neue Ansätze werden zunächst außerhalb der laufenden Produktion getestet, danach in Pilotprojekten umgesetzt und erst bei belastbaren Ergebnissen schrittweise skaliert. Das ist ein wichtiger Realitätscheck. Zwischen einem gelungenen Versuch und einem robusten 24/7-Einsatz in der Serienfertigung liegt eine erhebliche Entwicklungsstrecke.
7) Lernen durch Vormachen: Motion Capture und Datenhandschuhe
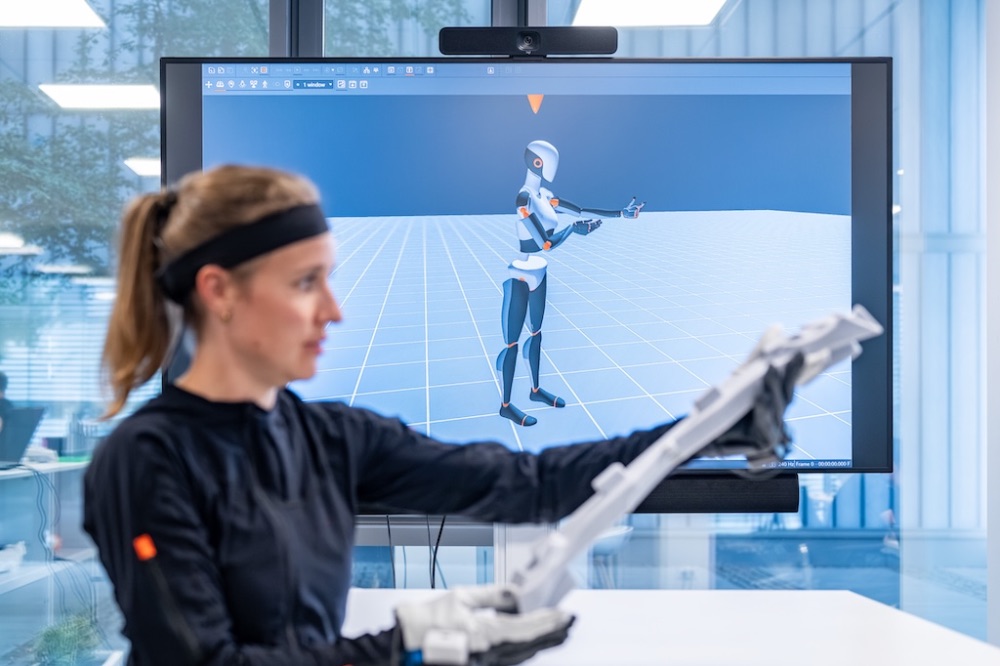
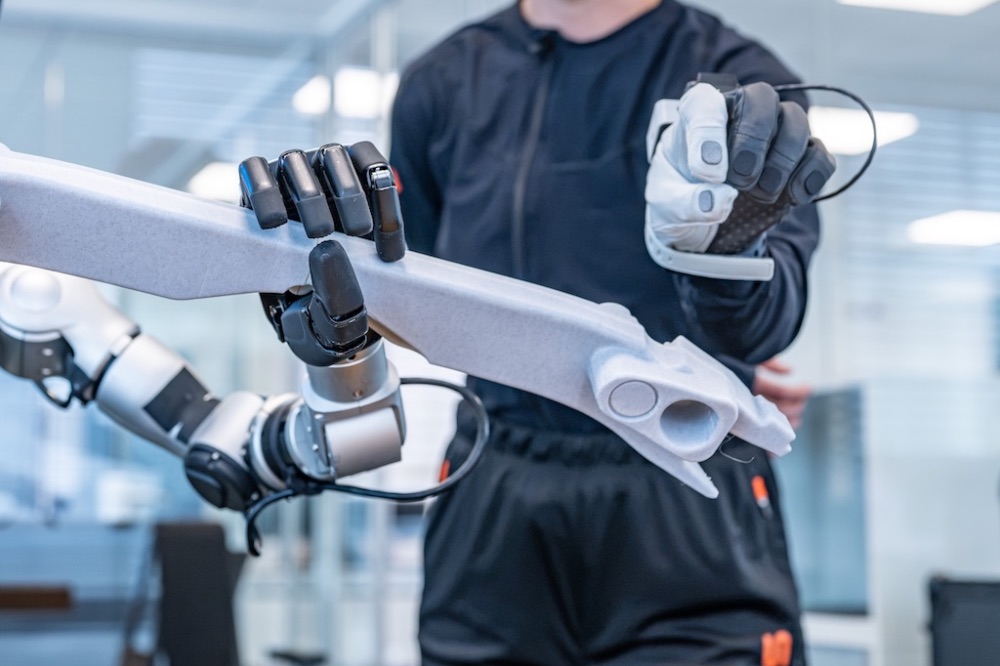
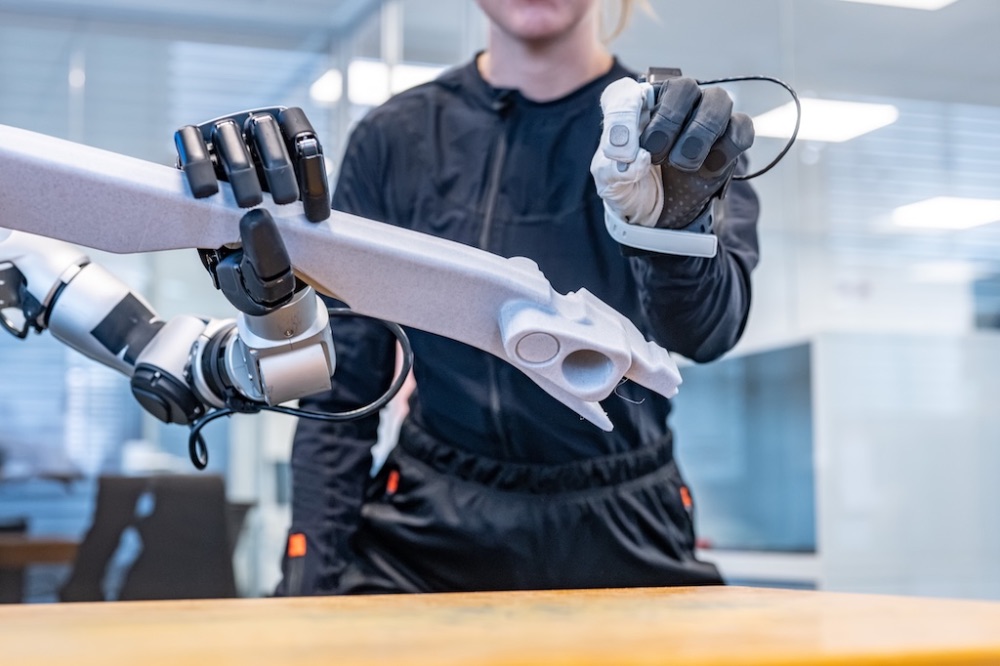
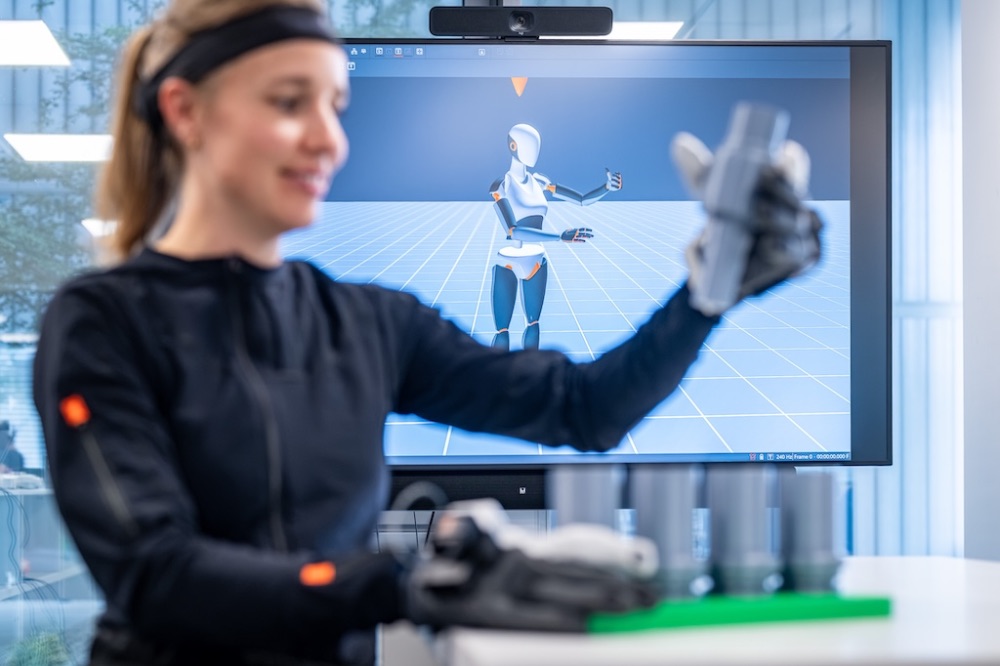
Humanoide Roboter sollen neue Fähigkeiten unter anderem durch demonstrationsbasiertes Lernen erwerben. Das Projektteam führt Bewegungsabläufe und Arbeitssequenzen zunächst selbst vor. Kamerasysteme, Motion-Capture-Anzüge und Datenhandschuhe erfassen dabei Körper-, Arm-, Hand- und Greifbewegungen.
Die aufgezeichneten Daten werden anschließend in Verhaltensmodelle überführt. In der Robotik werden solche Modelle als Policies bezeichnet. Eine Policy beschreibt nicht bloß eine starre Bewegungsfolge. Sie soll aus einem beobachteten Zustand eine geeignete Aktion ableiten und damit auf verschiedene Ausgangssituationen reagieren können.
Der entscheidende Schritt ist die Generalisierung. Ein Roboter soll nicht nur exakt die eine Demonstration reproduzieren, sondern das zugrunde liegende Ziel erfassen. Liegt ein Teil wenige Zentimeter versetzt oder ist der Behälter anders gefüllt, muss die Fähigkeit dennoch funktionieren. Wie zuverlässig diese Übertragung gelingt, wird zu den zentralen Qualitätskriterien des Projekts gehören.
So entsteht eine neue Roboterfähigkeit
- Das Projektteam wählt eine geeignete Tätigkeit aus.
- Menschen führen die Arbeitssequenz in einem Testaufbau vor.
- Kameras, Motion Capture und Datenhandschuhe erfassen die Demonstration.
- Die Daten werden bereinigt, strukturiert und für das Training aufbereitet.
- Ein Verhaltensmodell lernt die Verbindung zwischen Zustand und Aktion.
- Die Fähigkeit wird in der Simulation mit Varianten getestet.
- Der Roboter erprobt die Aufgabe außerhalb der laufenden Produktion.
- Erst danach folgen Pilotbetrieb und mögliche Skalierung.
8) Welche Aufgaben könnten humanoide Roboter übernehmen?
BMW konzentriert sich auf Tätigkeiten, bei denen Flexibilität, feinmotorische Fähigkeiten und ein gutes Verständnis von Objekten sowie Arbeitsumgebungen gefragt sind. Genannt werden das Erkennen und Einordnen einer Umgebung, das Bestimmen von Position und Zustand, das Planen effizienter Bewegungen sowie das gezielte Greifen und Bewegen von Bauteilen.
Daraus lassen sich mögliche Kategorien ableiten: Material aus wechselnd bestückten Behältern entnehmen, Bauteile sortieren oder bereitstellen, Komponenten zwischen Prozessschritten bewegen und bei variantenreichen manuellen Abläufen assistieren. Welche konkreten Serienaufgaben tatsächlich umgesetzt werden, ist laut Mitteilung noch Gegenstand der Entwicklung und Bewertung.
Humanoide Bauformen sind vor allem dort interessant, wo Arbeitsplätze, Greifräume, Werkzeuge und Transportwege bereits für Menschen ausgelegt sind. Zwei Arme, Hände und eine menschenähnliche Reichweite könnten die Integration vereinfachen. Ob dieser Vorteil gegenüber spezialisierten Robotern wirtschaftlich überwiegt, muss jedoch für jeden Anwendungsfall separat belegt werden.
9) Athenyx Robotics und Hochschule Landshut als Entwicklungspartner
BMW arbeitet in Landshut eng mit Wissenschaft und Industrie zusammen. Ein zentraler Partner ist Athenyx Robotics. Das auf intelligente Robotersysteme spezialisierte Startup ging aus dem Werkzeugmaschinenlabor WZL der RWTH Aachen hervor und hat sich in unmittelbarer Nähe des BMW-Werks angesiedelt.
Gemeinsam entwickeln die Partner einen sogenannten Intelligence Stack. Er verbindet Wahrnehmung, Lernen, Simulation und Entscheidungsfindung. Roboter sollen damit komplexe Aufgaben in industriellen Umgebungen zunehmend eigenständig bewältigen können. Der plattformbasierte Ansatz zielt darauf, trainierte Fähigkeiten nicht dauerhaft an eine einzelne Hardware zu binden.
Ergänzend kooperiert das Werk mit der Hochschule Landshut. Die Zusammenarbeit umfasst unter anderem Datengenerierung, Simulation sowie Entwicklung und Erprobung konkreter Anwendungsfälle. Diese lokale Verbindung kann kurze Abstimmungswege schaffen und zugleich Forschung, Softwareentwicklung und Produktionswissen zusammenführen.
10) Wie Landshut die BMW-Piloten in Leipzig und Spartanburg ergänzt
Die neuen Aktivitäten stehen nicht isoliert. BMW erprobt humanoide Robotik bereits in den Fahrzeugwerken Leipzig und Spartanburg. Landshut ergänzt diese Piloten um eine spezialisierte Entwicklungsrolle für die Komponentenfertigung und die dafür benötigte Software.
Dadurch entsteht innerhalb des Produktionsnetzwerks eine sinnvolle Arbeitsteilung: Fahrzeugwerke liefern Erfahrungen aus Montage und Logistik, während Landshut die große Bandbreite der Komponentenprozesse einbringt. Wenn Datenformate, Softwaremodule und erlernte Fähigkeiten tatsächlich kompatibel gestaltet werden, könnten Erkenntnisse schneller zwischen Standorten und Robotersystemen übertragen werden.
Gerade diese Übertragbarkeit entscheidet über die Skalierbarkeit. Ein individuell trainierter Roboter für eine einzige Station kann technisch funktionieren, bleibt aber teuer in Entwicklung und Wartung. Ein gemeinsamer Software-Unterbau könnte den Aufwand für weitere Aufgaben und Standorte reduzieren.
11) Chancen: flexiblere Automatisierung statt starrer Insellösung
Das größte Potenzial liegt in Tätigkeiten, die für klassische Automation zu variabel, für Menschen aber monoton, ergonomisch ungünstig oder körperlich belastend sein können. Humanoide Systeme könnten Produktionsmitarbeiter unterstützen, Material bereitstellen oder wiederkehrende Handgriffe übernehmen, ohne dass jede Station vollständig neu konstruiert werden muss.
Ein plattformübergreifender Intelligence Stack könnte zudem Entwicklungszeiten verkürzen. Wahrnehmungs-, Greif- oder Planungsfähigkeiten ließen sich als wiederverwendbare Module behandeln. Neue Aufgaben würden dann stärker aus vorhandenen Bausteinen zusammengesetzt und mit zusätzlichen Demonstrationen angepasst.
| Möglicher Vorteil | Warum er relevant ist | Was dafür bewiesen werden muss |
|---|---|---|
| Flexibilität | Ein System kann unterschiedliche Varianten und Aufgaben bearbeiten | Stabile Leistung auch bei ungeplanten Abweichungen |
| Ergonomie | Belastende oder monotone Tätigkeiten können reduziert werden | Sichere Zusammenarbeit und sinnvoll gestaltete Arbeitsplätze |
| Schnellere Inbetriebnahme | Demonstrationen könnten aufwendige Einzelprogrammierung ergänzen | Ausreichend wenige Trainingsdaten und reproduzierbare Ergebnisse |
| Skalierbarkeit | Fähigkeiten können potenziell mehrfach genutzt werden | Übertragung zwischen Hardware, Werk und Prozess |
| Virtuelle Absicherung | Fehler und Varianten lassen sich vorab simulieren | Ausreichend genaue Übereinstimmung von Simulation und Realität |
12) Warum der Weg in die Serienfertigung anspruchsvoll bleibt
BMW formuliert bewusst keinen Termin für einen flächendeckenden Einsatz. Das ist realistisch, denn industrielle Robotik wird an anderen Maßstäben gemessen als eine eindrucksvolle Demo. Taktzeit, Verfügbarkeit, Prozessqualität, Arbeitssicherheit, Wartbarkeit und Kosten müssen über lange Zeiträume überzeugen.
Eine zentrale Herausforderung ist der sogenannte Sim-to-Real-Transfer. Bewegungen, die in einer virtuellen Umgebung funktionieren, können an Reibung, Toleranzen, Beleuchtung, Sensorausfällen oder unerwarteten Objektlagen scheitern. Trainingsdaten müssen repräsentativ sein, und das System braucht definierte Rückfallstrategien, wenn eine Situation außerhalb des gelernten Bereichs liegt.
Hinzu kommen Fragen zur Nachvollziehbarkeit KI-basierter Entscheidungen, zur Cybersicherheit und zum kontrollierten Software-Lebenszyklus. In gemeinsam genutzten Arbeitsbereichen muss außerdem jederzeit gewährleistet sein, dass Menschen geschützt werden. Physical AI ist deshalb nicht nur ein KI-Projekt, sondern ebenso ein Thema für funktionale Sicherheit, Fertigungsplanung, Ergonomie, IT und Qualitätsmanagement.
Wichtige Einordnung
BMW kündigt eine Entwicklungs- und Erprobungsinitiative an - keinen sofortigen, flächendeckenden Ersatz menschlicher Arbeit. Konkrete Serienanwendungen, Stückzahlen, Robotermodelle, Investitionssummen und Einführungstermine nennt das Unternehmen bislang nicht. Der Nutzen soll zunächst für einzelne Aufgaben unter realen Anforderungen nachgewiesen werden.
13) Landshut wird zum Bindeglied zwischen Fahrzeugteil und Robotik-Software
Das Projekt stärkt die Rolle des Werks als Technologiezentrum innerhalb der BMW Group. Landshut produziert Komponenten für nahezu jedes Fahrzeug von BMW, MINI, Rolls-Royce und BMW Motorrad. Gleichzeitig werden Spezialisten früh in die Entwicklung künftiger Fahrzeuggenerationen eingebunden.
Mit Physical AI erweitert sich dieses Profil: Neben Werkstoff-, Produkt- und Prozesskompetenz gewinnt die Entwicklung wiederverwendbarer Robotik-Software an Bedeutung. Für die Region Niederbayern entsteht damit ein neues Feld an der Schnittstelle von Fertigungstechnik, künstlicher Intelligenz, Simulation und Automatisierung.
Die Nähe von BMW, Athenyx Robotics und Hochschule Landshut kann dabei zu einem lokalen Entwicklungscluster werden. Entscheidend wird sein, ob aus Pilotfähigkeiten robuste Lösungen entstehen, die messbare Verbesserungen in Qualität, Ergonomie oder Flexibilität bringen.
14) FAQ zu BMW Physical AI und humanoiden Robotern
Was entwickelt BMW im Werk Landshut?
Das Werk entwickelt Softwaregrundlagen für KI-gestützte Robotik in der Komponentenfertigung. Dazu zählen offene Plattformen, Trainingsdaten, Simulation, Bewegungsplanung und das Training von Robotersystemen.
Was ist Physical AI?
Physical AI verbindet künstliche Intelligenz mit einem physischen System. Ein Roboter nimmt seine reale Umgebung wahr, bewertet eine Situation, plant eine Handlung und führt sie über seinen Körper aus.
Was ist ein Vision-Language-Action-Modell?
Ein VLA-Modell verbindet visuelle Wahrnehmung, Sprach- oder Aufgabenverständnis und Roboteraktionen. Dadurch soll ein System aus einer erkannten Situation eine passende Handlung ableiten können.
Wie lernen die humanoiden Roboter neue Aufgaben?
Unter anderem durch demonstrationsbasiertes Lernen: Menschen führen Arbeitssequenzen vor, während Kameras, Motion-Capture-Anzüge und Datenhandschuhe die Bewegungen erfassen. Daraus werden übertragbare Verhaltensmodelle trainiert.
Was bedeutet „Policy“ in der Robotik?
Eine Policy ist ein Verhaltensmodell, das für einen wahrgenommenen Zustand eine passende Aktion auswählt. Sie soll nicht nur starre Bewegungen abspielen, sondern auf unterschiedliche Situationen reagieren.
Welche Aufgaben sind in der Komponentenfertigung denkbar?
BMW untersucht Aufgaben mit hohem Bedarf an Flexibilität und Feinmotorik, etwa das Erkennen von Objekten, Bestimmen ihrer Lage, Planen von Bewegungen sowie gezielte Greifen und Bewegen von Bauteilen.
Welche Partner arbeiten an dem Projekt mit?
BMW kooperiert insbesondere mit Athenyx Robotics, einem aus dem WZL der RWTH Aachen hervorgegangenen Startup, und mit der Hochschule Landshut.
Werden humanoide Roboter bereits flächendeckend eingesetzt?
Nein. Neue Ansätze werden zunächst außerhalb der laufenden Produktion erprobt, anschließend in Pilotprojekten getestet und nur bei belastbarem Nutzen schrittweise skaliert.
Ersetzt BMW mit dem Projekt Beschäftigte?
Die Mitteilung beschreibt Technologieentwicklung und die Prüfung geeigneter Anwendungen. Sie nennt weder einen flächendeckenden Personaleinsatz-Ersatz noch konkrete Stellenzahlen. Im Fokus steht zunächst der nachweisbare Nutzen einzelner industrieller Aufgaben.
Wie hängen Landshut, Leipzig und Spartanburg zusammen?
Die Softwareaktivitäten in Landshut ergänzen laufende BMW-Pilotprojekte zum Einsatz humanoider Robotik in den Werken Leipzig und Spartanburg.
15) Fazit
Fazit
Mit dem Physical-AI-Projekt im Werk Landshut legt BMW den Schwerpunkt auf den Teil humanoider Robotik, der über den langfristigen industriellen Nutzen entscheidet: Daten, Software, Simulation und übertragbare Fähigkeiten. Statt nur einen Roboter für eine einzelne Vorführung zu programmieren, soll ein offenes Ökosystem entstehen, das Wahrnehmung, Lernen, Bewegungsplanung und kontrollierte Ausführung verbindet.
Die Komponentenfertigung in Landshut bietet dafür ein anspruchsvolles Praxisfeld. Die Vielfalt an Produkten und Prozessen zeigt schnell, ob ein System tatsächlich flexibel agiert oder nur unter idealen Bedingungen funktioniert. Demonstrationsbasiertes Lernen, VLA-Modelle und virtuelle Absicherung können die Entwicklung beschleunigen; sie ersetzen aber nicht den Nachweis von Sicherheit, Prozessstabilität und Wirtschaftlichkeit.
Besonders strategisch ist die Idee eines hardwareübergreifenden Intelligence Stacks. Gelingt es, einmal erlernte Fähigkeiten zwischen Robotern, Aufgaben und Werken zu übertragen, könnte daraus eine neue Skalierungsebene für die BMW-Produktion entstehen. Bis dahin bleibt das Vorhaben ein sorgfältig aufgebautes Entwicklungsprogramm - aber eines, das Landshut zu einem wichtigen BMW-Standort für die Verbindung von industrieller Praxis und verkörperter künstlicher Intelligenz macht.